摘要:
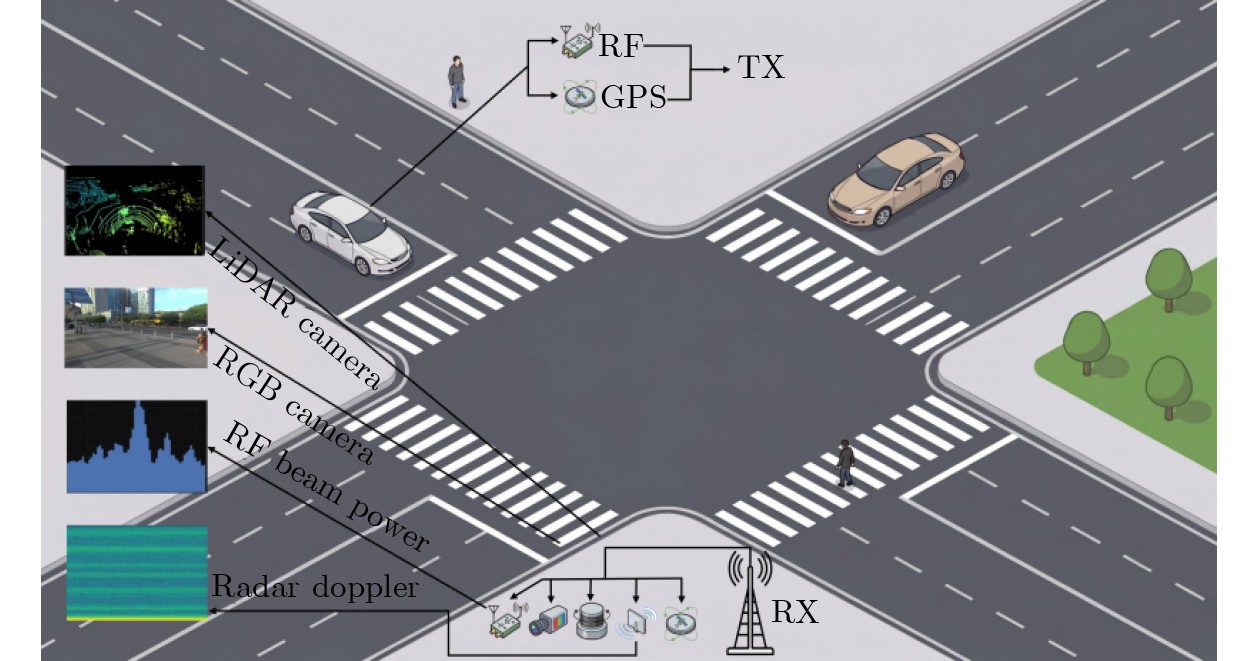
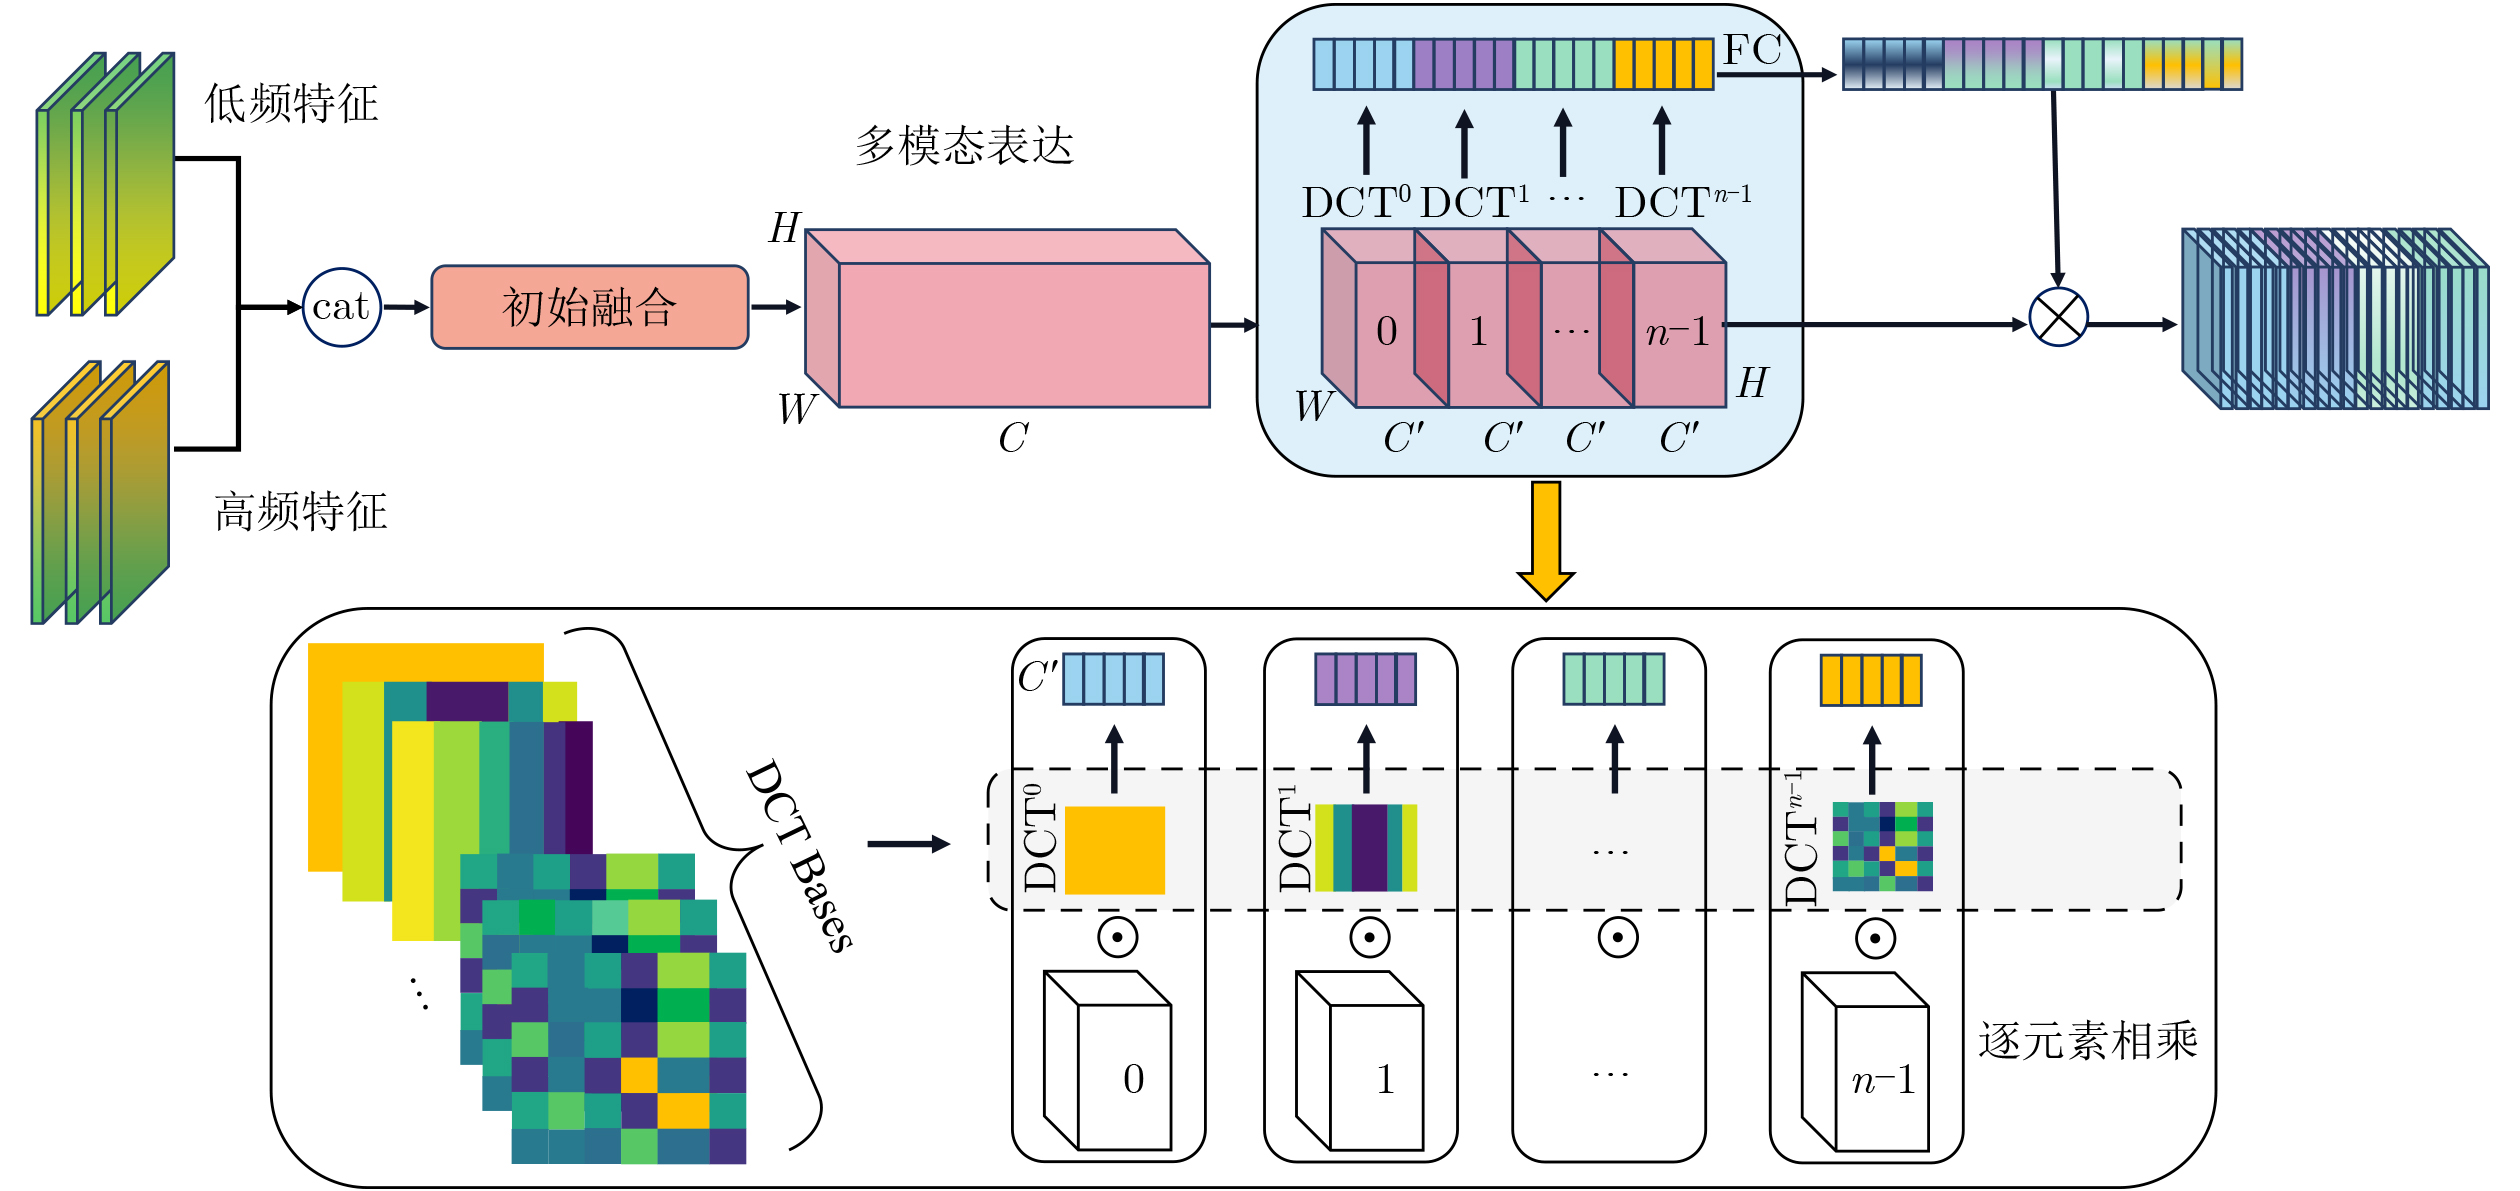
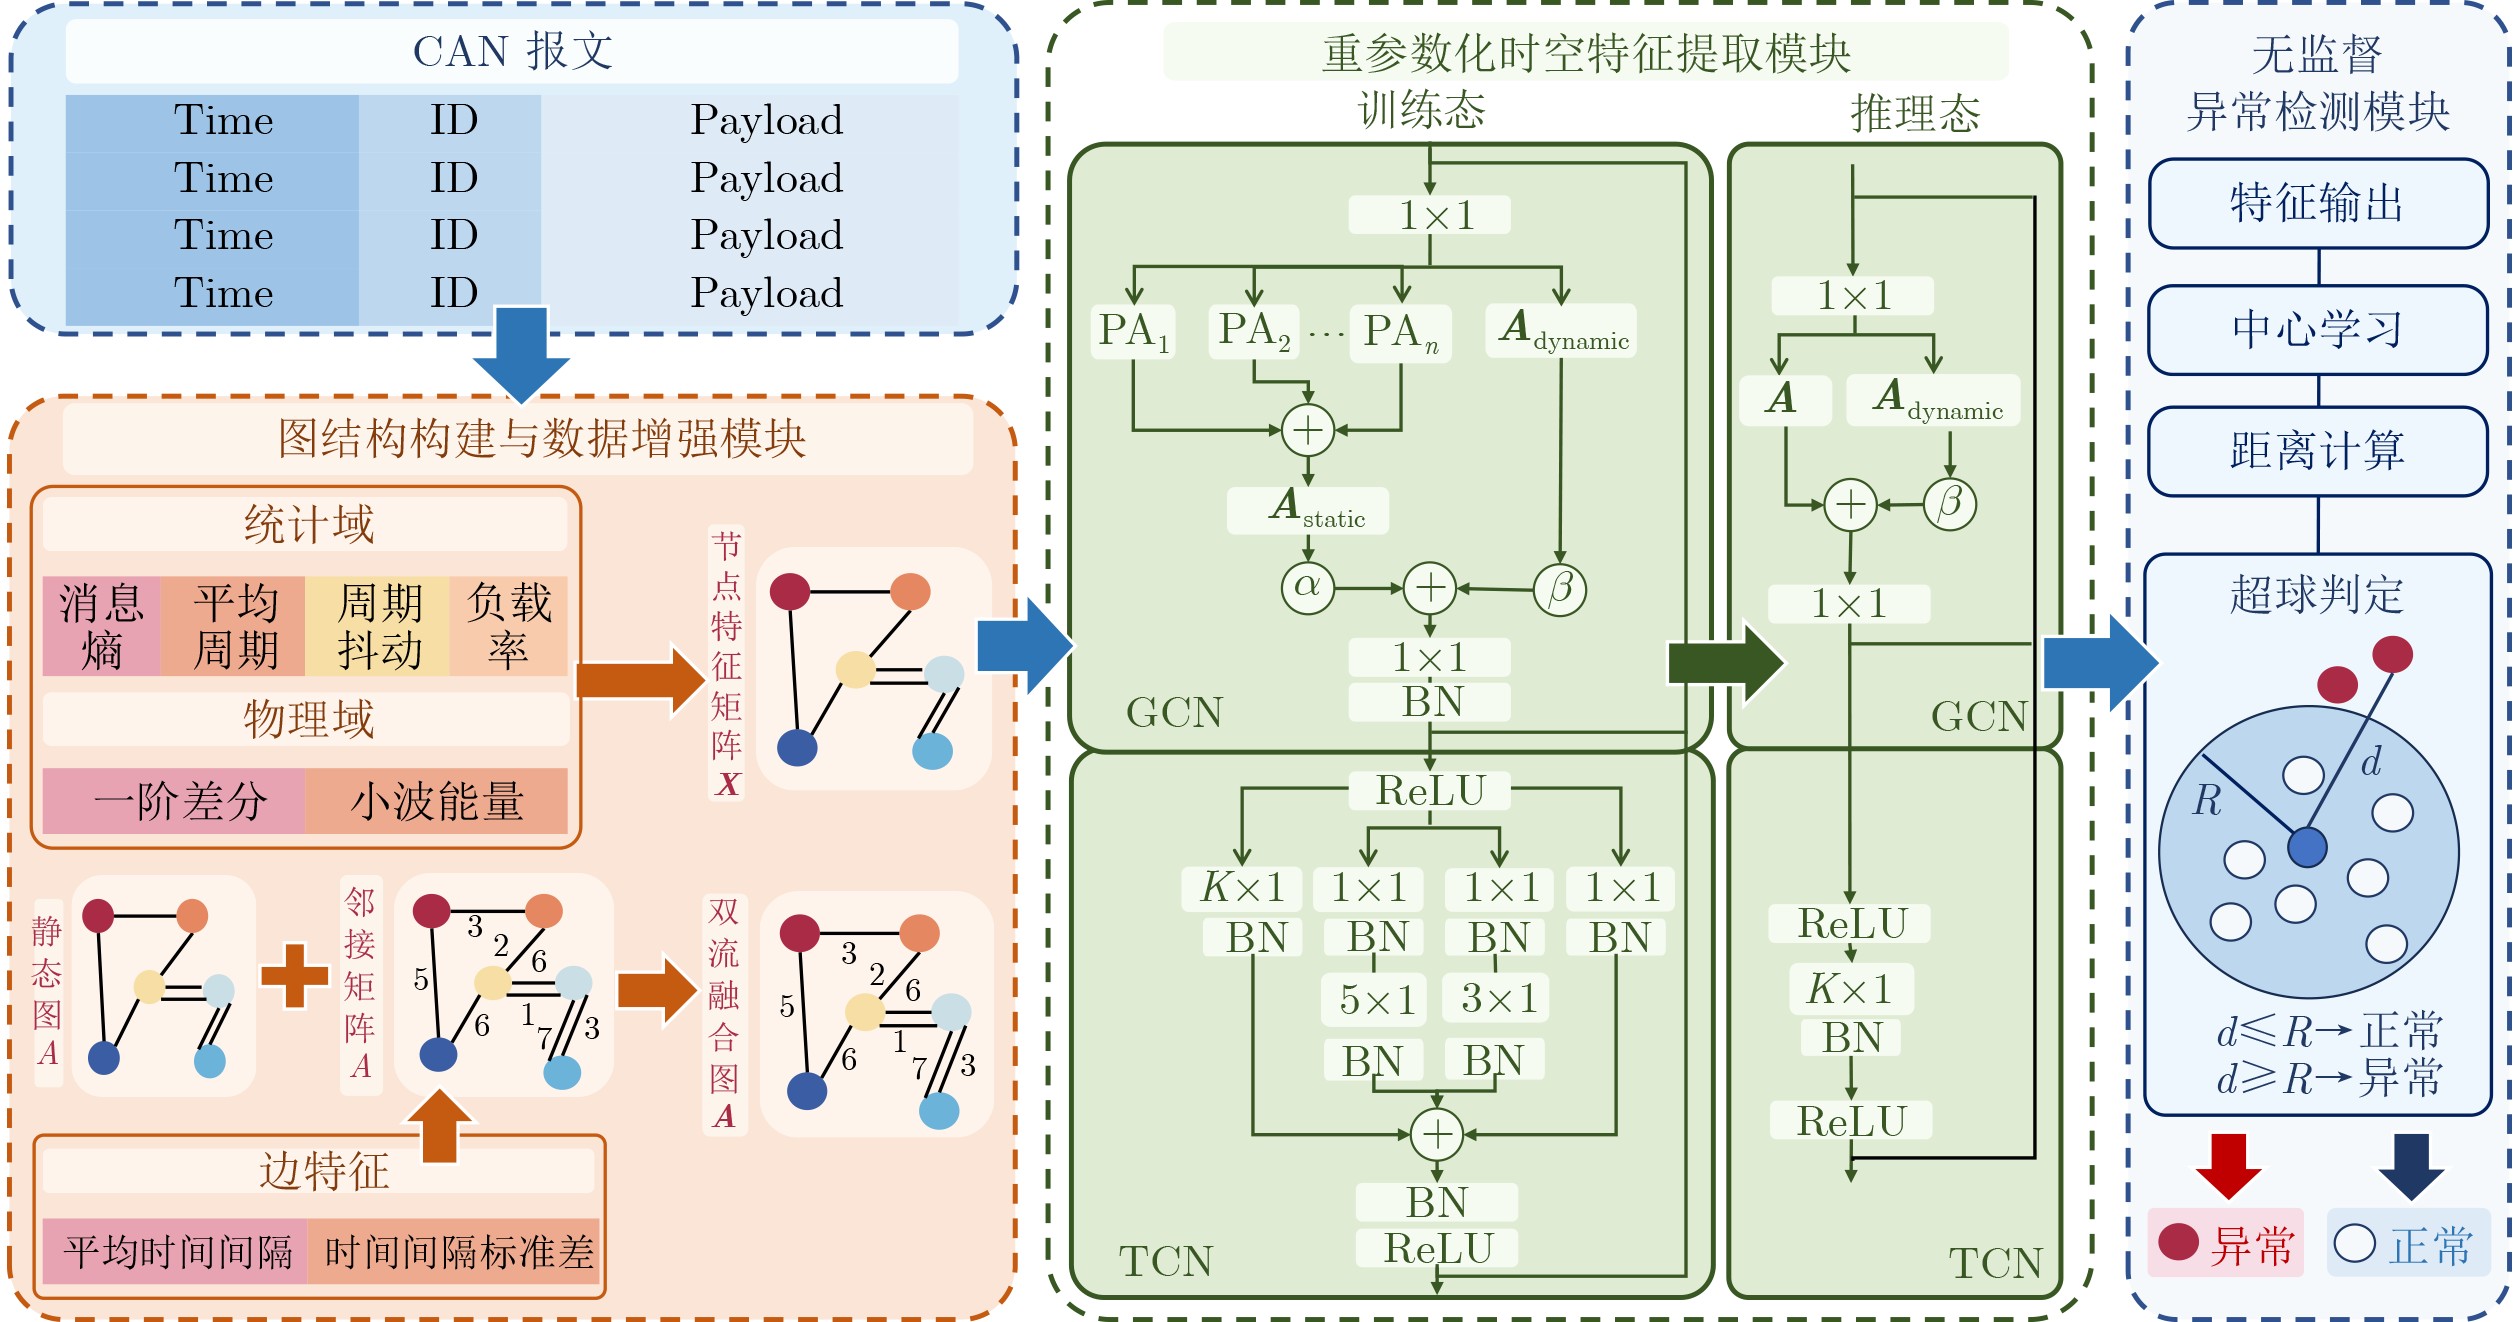
毫米波车联网通信中的波束管理依赖快速而准确的波束选择,而传统基于实时信道估计或穷举扫描的方案通常会引入较高的训练与搜索开销。针对这一问题,该文研究环境辅助的多模态毫米波波束预测,并将其建模为面向低开销波束管理的候选波束生成任务。为充分利用动态车联网场景中的异构感知信息,提出一种不确定性感知的时空多模态多假设Mamba架构(Uncertainty-Aware Spatio-Temporal Multi-Modal Multi-Hypothesis Mamba, U-ST-M3)。该框架将RGB图像、激光雷达(Light Detection and Ranging, LiDAR)、雷达(Radio Detection and Ranging, Radar)、GPS以及历史射频(Radio Frequency, RF)功率统一纳入时序预测过程,通过RGB-LiDAR特征增强、GPS条件特征调制、RF感知时序编码和模态级不确定性感知融合,建模多源感知信息的时序依赖与跨模态互补性。进一步地,U-ST-M3构建多假设波束预测头,生成各假设下的波束预测得分及对应的假设评分,并从评分最高的假设中提取Top-3候选波束。为兼顾候选覆盖能力与预测偏差,设计面向基于距离的准确性评分(Distance-Based Accuracy, DBA)的学习目标,在训练中引入候选覆盖和波束索引距离相关约束。基于DeepSense 6G Scenario 32-34的实验结果表明,U-ST-M3在14.42M参数量下取得了0.7842的Overall Top-3 Accuracy和0.9012的DBA Score,其中DBA Score接近当前最优模型,Top-3指标优于现有对比方法。结合模型规模、推理时延及扫描时间的分析,所提方法能够在较小参数规模下生成具有较高覆盖率的候选波束集合,为动态车联网中的低开销毫米波波束管理提供支持。